

搭建 Genesis World 仿真环境并生成数据
一、简介
Genesis World 是一个面向机器人与具身智能的通用物理仿真平台。可进行 GPU 物理仿真、相机渲染和仿真数据生成。
核心能力:
- 多物理求解器:刚体、MPM、PBD(布料/弹性体)、FEM、SPH,并支持相互耦合
- 大规模并行:单卡可同时仿真上万个环境
- 无头 GPU 渲染:基于 EGL 离屏输出 RGB / 深度 / 分割图与 mp4 视频,无需桌面或 RDP
- 开箱即用:预置 Franka 抓取数据生成示例、v1.4.5 官方示例全集和一键回归脚本
典型使用场景:
- 批量生成机器人操作数据(关节状态、动作、相机图像),用于模仿学习或 VLA 模型训练
- 大规模并行强化学习训练
- 软体、布料、流体等可变形物体的交互仿真
二、快速开始
步骤 1:环境准备与开发机创建
推荐硬件配置
| 配置项 | 要求 |
|---|---|
| GPU | NVIDIA GPU,驱动 ≥ 570(需支持 CUDA 12.8) |
| 操作系统 | 镜像内置,无需选择 |
| 存储 | 系统盘 ≥ 50 GB(镜像内环境约 10 GB) |
1.1 创建开发机
登录百舸控制台,进入 开发机 → 【创建开发机】。
基本信息:
| 配置项 | 填写说明 |
|---|---|
| 实例名称 | 自定义,如 genesis-dev |
| 资源池类型/资源池/队列 | 选择有 GPU 配额的资源池和队列 |
| 资源规格 | 参考上表,至少 1 张 GPU |
| 云磁盘 | 建议 ≥ 50 GB |
访问配置 & 高级配置:
- 保持默认即可
点击【确定】,等待创建完成。
1.2 登录开发机
在开发机列表中找到刚创建的实例,状态变为「运行中」后点击【登录】,进入终端。默认工作目录为 /root/workspace。
步骤 2:激活环境
每打开一个新终端,执行一次:
1# 1. 激活 Genesis 运行环境(Python 虚拟环境 + 无头 EGL 渲染配置)
2source /opt/genesis/env.sh
3
4# 2. 进入交付目录
5cd /root/workspace/genesis注意:
/opt/genesis下的 Python 环境路径是写死的,请勿移动或重命名该目录。
步骤 3:运行抓取数据生成示例
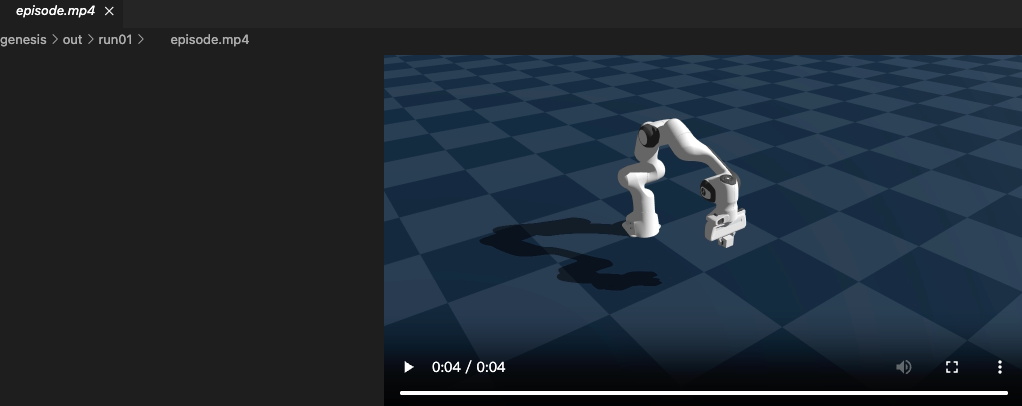
该示例在 GPU 上仿真 Franka 机械臂抓起方块,同时用相机录制视频,并逐步记录关节状态、动作和图像。
1python gs_smoke.py示例(自定义输出目录、分辨率与帧率),将上述命令替换为:
1python gs_smoke.py --out ./out/run01 --res 1280 720 --fps 50预期运行时间:约 15 秒。如果内核编译缓存被删除,首次运行需要额外约 2 分钟重新编译,之后会恢复正常。
运行效果
终端最后一行打印 SMOKE_RESULT {...},其中 "lifted": true 表示方块已被成功抬起。产出保存在 out/smoke/:
| 文件 | 内容 |
|---|---|
episode.mp4 |
640×480、25 fps 的第三人称相机视频 |
episode.npz |
每步的 qpos qvel cube_pos action,以及相机的 rgb / depth(深度 4 倍降采样) |
meta.json |
运行摘要:步数、帧数、耗时、方块最终高度、lifted 是否成功等 |
 读取数据示例:
1import numpy as np
2d = np.load("out/smoke/episode.npz")
3print({k: d[k].shape for k in d.files})  # qpos: (410, 9),rgb: (103, 480, 640, 3) ……
步骤 4:运行官方示例
examples/ 目录是 Genesis World v1.4.5 的官方示例原版,未做任何改动。部分官方示例写死了打开可视化窗口(show_viewer=True),开发机没有显示器,需要先开启 pyglet 的无头开关,窗口会改为在 GPU 上离屏创建。
1# 1. 激活环境(新终端需执行)
2source /opt/genesis/env.sh
3
4# 2. 开启无头模式(无显示器时必加,否则会报 No display detected)
5export PYGLET_HEADLESS=1
6
7# 3. 进入官方示例目录(示例产出会写到 examples/out/)
8cd /root/workspace/genesis/examples
9
10# 4. 运行官方快速开始示例
11python tutorials/hello_genesis.py
示例(GPU 运行 Franka 并录制视频),将上述 #4 替换为:
1python rigid/single_franka_envs.py -g -r注意:带
-g/--gpu参数的示例默认走 CPU,请务必加上-g。
运行效果
终端会持续打印仿真帧率,如 Running at 795.57 FPS,示例结束后自动退出。录像类示例的视频保存在 examples/out/ 下。
提示:开启可视化窗口的示例会按实时速率运行(
dt=0.01时约 100 FPS),这是正常现象,不是性能问题。
三、进阶功能
3.1 并行环境批量生成数据
构建场景时指定环境数量,即可在一张 GPU 上同时仿真多个环境,所有状态张量的第一维为环境编号:
1source /opt/genesis/env.sh
2mkdir -p /root/workspace/genesis/out && cd /root/workspace/genesis
3
4cat > parallel_demo.py <<'EOF'
5import time
6
7import genesis as gs
8
9gs.init(backend=gs.gpu, logging_level="warning")
10scene = gs.Scene(show_viewer=False)
11scene.add_entity(gs.morphs.Plane())
12franka = scene.add_entity(gs.morphs.MJCF(file="xml/franka_emika_panda/panda.xml"))
13scene.build(n_envs=256)  # 256 个并行环境
14
15t0 = time.time()
16for _ in range(1000):
17    scene.step()
18dt = time.time() - t0
19print("qpos 形状:", tuple(franka.get_qpos().shape))  # (256, 9)
20print(f"吞吐: {256 * 1000 / dt:,.0f} env-step/s")
21EOF
22
23python parallel_demo.py建议:可以先用
speed_benchmark/franka.py测出您机器上的吞吐,再确定环境数量。
3.2 相机渲染与录像
默认无界面运行,通过相机出图和录像:
1source /opt/genesis/env.sh
2mkdir -p /root/workspace/genesis/out && cd /root/workspace/genesis
3
4cat > camera_demo.py <<'EOF'
5import genesis as gs
6
7gs.init(backend=gs.gpu, logging_level="warning")
8scene = gs.Scene(sim_options=gs.options.SimOptions(dt=0.01), show_viewer=False)
9scene.add_entity(gs.morphs.Plane())
10scene.add_entity(gs.morphs.MJCF(file="xml/franka_emika_panda/panda.xml"))
11cam = scene.add_camera(res=(640, 480), pos=(2.0, -1.2, 1.3), lookat=(0.5, 0.0, 0.2), fov=40)
12scene.build()  # 相机必须在 build 之前添加
13
14cam.start_recording(save_to_filename="out/demo.mp4", fps=25)
15for i in range(300):
16    scene.step()
17    if i % 4 == 0:  # dt=0.01、fps=25 → 每 4 步出一帧
18        rgb, depth, seg, normal = cam.render(rgb=True, depth=True)
19cam.stop_recording()
20print("rgb:", rgb.shape, "depth:", depth.shape)  # (480, 640, 3) (480, 640)
21EOF
22
23python camera_demo.py注意:v1.4.5 中视频文件名和帧率要传给
start_recording,stop_recording()不带参数。帧率需满足1/(fps×dt)为整数,dt=0.01时可选 10 / 20 / 25 / 50 / 100,其他值会被自动调整。
四、关键参数说明
抓取数据生成示例参数(gs_smoke.py)
| 参数 | 必选 | 说明 | 默认值 | 示例 |
|---|---|---|---|---|
--out |
否 | 产出目录 | out/smoke |
./out/run01 |
--res |
否 | 相机分辨率(宽 高) | 640 480 |
1280 720 |
--fps |
否 | 视频帧率,需满足 1/(fps×0.01) 为整数 |
25 |
50 |
--cpu |
否 | 改用 CPU 后端(仅用于排查问题,速度很慢) | 关闭 | --cpu |
环境变量
| 变量 | 设置方式 | 说明 |
|---|---|---|
PYOPENGL_PLATFORM=egl、MUJOCO_GL=egl |
env.sh 自动设置 |
强制使用 EGL 无头渲染 |
XDG_CACHE_HOME=/opt/genesis/cache |
env.sh 自动设置 |
资产和内核编译缓存目录 |
PYGLET_HEADLESS=1 |
需手动 export | 让写死 show_viewer=True 的示例在无显示器环境下运行;以后接入远程桌面查看交互窗口时不要设置 |
官方示例常用参数
| 参数 | 说明 | 适用示例 |
|---|---|---|
-g / --gpu |
使用 GPU 后端(不加默认 CPU) | rigid/single_franka_envs.py、coupling/*、deformable/* 等 |
-r / --record |
录制视频到 examples/out/ |
rigid/single_franka_envs.py |
-b / --num-envs |
并行环境数 | rigid/single_franka_envs.py、rigid/single_franka_batch_render.py |
-s / --steps |
仿真步数 | rigid/single_franka_envs.py、rigid/single_franka_batch_render.py |
-v / --vis |
打开可视化窗口(无显示器时需配合 PYGLET_HEADLESS=1) |
大部分示例 |
五、常用示例列表
以下命令均在
/root/workspace/genesis/examples目录下运行,需先执行source /opt/genesis/env.sh和export PYGLET_HEADLESS=1。 入门教程:
| 命令 | 说明 |
|---|---|
python tutorials/hello_genesis.py |
官方快速开始,地面 + Franka 的最小场景 |
python tutorials/control_your_robot.py |
位置 / 速度 / 力控制 |
python tutorials/visualization.py |
相机录像,产出 out/visualization.mp4 |
python tutorials/parallel_simulation.py |
20 个并行环境 |
python tutorials/IK_motion_planning_grasp.py |
逆运动学 + 运动规划抓取 |
python tutorials/batched_IK.py |
16 个环境批量逆运动学 |
刚体:
| 命令 | 说明 |
|---|---|
python rigid/franka_cube.py |
Franka 抓方块 |
python rigid/single_franka_envs.py -g -r |
GPU 运行并录像,产出 out/single_franka_envs.mp4 |
python rigid/domain_randomization.py |
8 个环境随机化质量(域随机化) |
python rigid/single_franka_batch_render.py -b 4 -s 30 |
多环境批量渲染,产出 out/batch_render/ |
可变形体与耦合:
| 命令 | 说明 |
|---|---|
python coupling/rigid_mpm_attachment.py -g |
MPM 弹性体挂在机械臂上 |
python coupling/cloth_on_rigid.py -g |
PBD 布料落在刚体上 |
python deformable/elastic_dragon.py -g |
PBD 弹性体 |
python coupling/fem_cube_linked_with_arm.py -g |
FEM 软块 + 机械臂,产出 out/cube_link_arm_*.mp4 |
传感器与性能:
| 命令 | 说明 |
|---|---|
python sensors/imu_franka.py |
IMU 传感器,产出 out/imu_data.npz |
python sensors/camera_as_sensor.py |
相机传感器,产出 out/camera_as_sensor/*.png |
python speed_benchmark/franka.py |
3 万个并行环境吞吐测试 |
六、常见问题(FAQ)
Q1:运行报错 GenesisException: No display detected,怎么办?
示例写死了打开可视化窗口,而开发机没有显示器。执行 export PYGLET_HEADLESS=1 后重新运行即可,无需修改示例源码。
Q2:部分 tutorials 示例(如 mpm.py、pbd_cloth.py、sph_liquid.py)一直跑不完?
这几个官方示例在源码中写死了 CPU 后端,CPU 上不到 2 FPS。请改用同类求解器、支持 -g 参数的示例,如 coupling/rigid_mpm_attachment.py -g、coupling/cloth_on_rigid.py -g。
Q3:开启可视化窗口的示例只有约 100 FPS,是性能问题吗?
不是。打开窗口时 Genesis 按实时速率运行(dt=0.01 即每秒 100 步)。需要全速运行时,请在脚本中设置 show_viewer=False。
Q4:首次运行很慢,卡在编译阶段?
Genesis 首次运行会编译 GPU 内核,约 2 分钟。镜像已预置编译缓存(/opt/genesis/cache),正常情况下约 15 秒即可启动。如果删除了该目录,首次运行会重新编译,之后恢复正常。
Q5:录像时报错 TypeError: Camera.stop_recording() got an unexpected keyword argument?
v1.4.5 的录像接口有变化:文件名和帧率需传给 cam.start_recording(save_to_filename=..., fps=...),cam.stop_recording() 不带参数。网上部分旧教程的写法已不适用。
Q6:可以安装其他 Python 包吗?
可以。执行 uv pip install -p /opt/genesis/venv/bin/python <包名>。请勿升级 torch、genesis-world 等核心依赖,完整版本清单见 /root/workspace/genesis/requirements.lock。
Q7:目录里都有什么?
| 路径 | 说明 |
|---|---|
/root/workspace/genesis/gs_smoke.py |
抓取数据生成示例 |
/root/workspace/genesis/examples/ |
v1.4.5 官方示例原版 |
/root/workspace/genesis/regress.sh |
一键回归脚本 |
/root/workspace/genesis/install.sh |
环境重装脚本 |
/root/workspace/genesis/requirements.lock |
依赖版本锁定清单 |
/root/workspace/genesis/out/ |
示例和回归的产出 |
/opt/genesis/ |
Python 环境与编译缓存(请勿移动) |
评价此篇文章